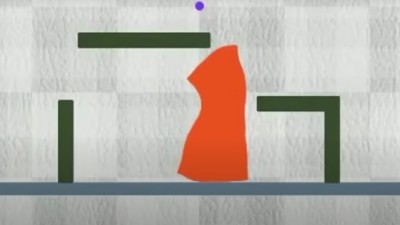
Une équipe de chercheurs du MIT a développé une nouvelle technique d'apprentissage automatique permettant d’entraîner des robots sans structure rigide à configurer leur morphologie en fonction de la tâche à effectuer. Ces robots, surnommés "robots slime", pourraient un jour naviguer à travers le corps humain ou être intégrés dans des dispositifs portables, pour explorer des environnements complexes.
Pour tester leur approche, les chercheurs ont créé un environnement de simulation nommé DittoGym, qui comprend huit tâches évaluant la capacité d'un robot reconfigurable à changer de forme. Ces tâches vont de l'adaptation à une lettre ou un symbole spécifique à des actions comme grandir, creuser, donner un coup de pied, attraper ou courir. Les robots y apprennent à changer de morphologie plusieurs fois au cours d'une séquence, uniquement grâce à l’algorithme d’apprentissage par renforcement.
Pour en savoir plus :
- Suning Huang et al., DittoGym: Learning to Control Soft Shape-Shifting Robots, Arxiv, 2024
- New Atlas